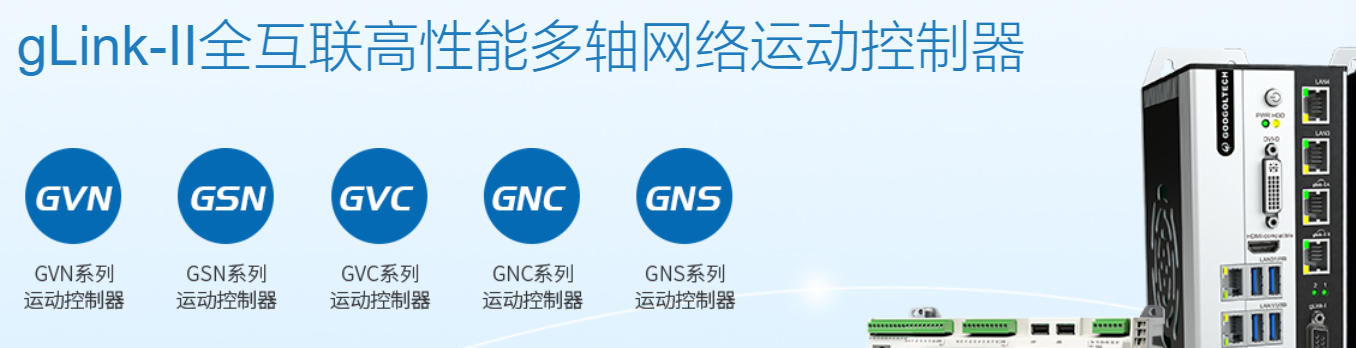

固高嵌入式属于整机盒式无风扇嵌入式运动控制器(区别 PCIe 插卡式 GTS/GEN 板卡);硬件架构:X86 主 CPU + DSP+FPGA 运动协处理器;分为两条总线路线:自研 glink‑II 千兆环网、标准 EtherCAT 主站;定位非标设备、激光、锂电、3C、SCARA/Delta 机器人;主打开放式二次开发。
一、硬件架构:CPU+FPGA‑DSP 协处理
双芯片分层架构
X86 嵌入式 CPU:跑人机界面、业务逻辑、文件、通讯上云;
独立 DSP+FPGA 协处理器专门负责运动规划;运动轨迹运算不在主 CPU 上跑。
优势:即使上层操作系统负载高,运动规划实时性不受拖累;和普通软 PLC(全部由 CPU 跑实时)相比,轨迹抖动风险更低;无风扇整机,‑10~+60℃宽温导轨安装,适合控制柜长期连续运行。
双总线兼容方案
glink‑II 自研千兆实时环网:最高50 μs 超短控制周期;适合搭配固高伺创 GSHD 伺服;用于半导体、激光等高精密设备;
EtherCAT 标准 CoE 主站:周期 250μs‑4ms;最大可控制 64‑256 轴;兼容第三方标准 EtherCAT 伺服(雷赛、汇川等),也支持 EtherCAT IO;
一台硬件可以选择 glink‑II 版本或者 EtherCAT 版本;glink‑II 更偏向极致同步性能;EtherCAT 偏向通用第三方生态适配。
二、运动控制算法与工艺功能强项
轨迹预处理(前瞻小线段)多段微小 G 代码线段前瞻缓冲,自动 S‑Curve 加减速平滑过渡;PCB 钻铣、激光切割高速连续轮廓,减少尖角冲击。
丰富运动模式库点位、Jog、电子齿轮、电子凸轮、PT/PVT;2‑4 轴直线 / 圆弧 / 空间螺旋插补;龙门同步;支持外部光栅做全闭环;
PSO 位置同步输出(固高传统强项)FPGA 硬件级FPGA 硬件位置比较输出;不依赖软件循环;随运动位置精准触发激光、喷胶、标记;激光切割、打标设备非常核心的工艺功能;
内置补偿:反向间隙、螺距误差补偿;支持外部锁存(高速位置捕捉);
机器人运动学库:自带 SCARA、Delta 并联机器人运动学解算库,客户直接调用函数开发机器人设备,不用自己写运动学算法。
三、软件开发体系:开放双路线
固高最核心定位:面向设备厂商二次开发平台,不是成品 PLC,不做固定工艺,留给 OEM 自己开发上层业务逻辑。
路线 1:OtoStudio(IEC61131‑3)
梯形图 LD / ST 结构化文本,传统 PLC 编程;同时调用运动功能块;适合熟悉 PLC 工程师。
路线 2:C/C++ / C# 高级语言 API 库
Windows/Linux 下调用固高运动库函数;适合软件团队开发自己专属上位界面;可以自己做 HMI 界面、文件解析 G 代码;
这点和魏德米勒 u‑control、倍福 CX 有明显差异:固高更偏向给设备厂做底层运动引擎,上层 UI、业务逻辑由设备厂商自主开发;知识产权掌握在设备厂家手里。
四、IO 与编码器外设兼容性
IO 扩展:glink‑I 本地 IO;EtherCAT 分布式 IO;
可外接外部辅助编码器:SSI、EnDat、BISS‑C;可以外接西克绝对值编码器作为外部全闭环反馈;
注意:控制器本身并不直接识别 HIPERFACE‑DSL;HIPERFACE‑DSL 是伺服驱动器端协议;只要伺服支持 DSL,控制器侧只走 EtherCAT CoE 即可。
五、产品线简单划分
表格
| 型号 | 总线 | 最大轴数 | 典型控制周期 | 定位 |
|---|---|---|---|---|
| GUC‑EtherCAT | EtherCAT | 8‑64 轴 | 250μs~4ms | 通用非标自动化,锂电、3C;兼容第三方伺服 |
| GVC‑glink‑II | 自研千兆 glink‑II | 8‑32 轴 | 50‑250μs | 高速高精;半导体、激光;优先搭配固高伺创伺服 |
主要优势总结
DSP‑FPGA 独立协处理器架构,运动规划硬件加速;上层业务负载不干扰运动实时性;无风扇嵌入式盒式,导轨安装。
两套总线方案可选:glink‑II 极致短周期;EtherCAT 通用开放,适配市面绝大多数国产伺服(雷赛等)。
PSO 硬件位置同步输出是强项,激光、喷胶工艺优势明显;自带 SCARA/Delta 机器人运动学库。
开发双路径:IEC61131‑3 PLC 或者 C/C++ 高级 API 二次开发;OEM 可以自主开发整机软件,保护设备厂商软件知识产权。
支持外部第三方光栅、绝对值编码器做全闭环,适合高精度工作台。
选型短板与注意点
属于开发平台,不是现成成品控制器;需要客户自己完成上层业务逻辑、HMI 界面开发;开发工作量大于成品 PLC(魏德米勒 u‑control / 倍福 CX);没有自带完整行业工艺。
glink‑II 总线属于自研;只能搭配固高伺创伺服;第三方伺服无法接入 glink‑II;跨品牌只能用 EtherCAT 模式。
安全功能(STO)是伺服驱动器侧实现;控制器本体原生没有集成安全 PLC;安全逻辑需要驱动器 + 外部安全 IO 完成。
IT 边缘算力弱于魏德米勒 M4000;固高重心是运动控制,容器、AI 边缘算力不是它的强项。
典型应用场景
激光切割 / 打标设备;PCB 钻铣;锂电封装设备;3C 组装;SCARA、Delta 并联机器人;高精度伺服工作台。
